Коротко
- Веса и исходный код Praxis-1 доступны по лицензии Apache 2.0.
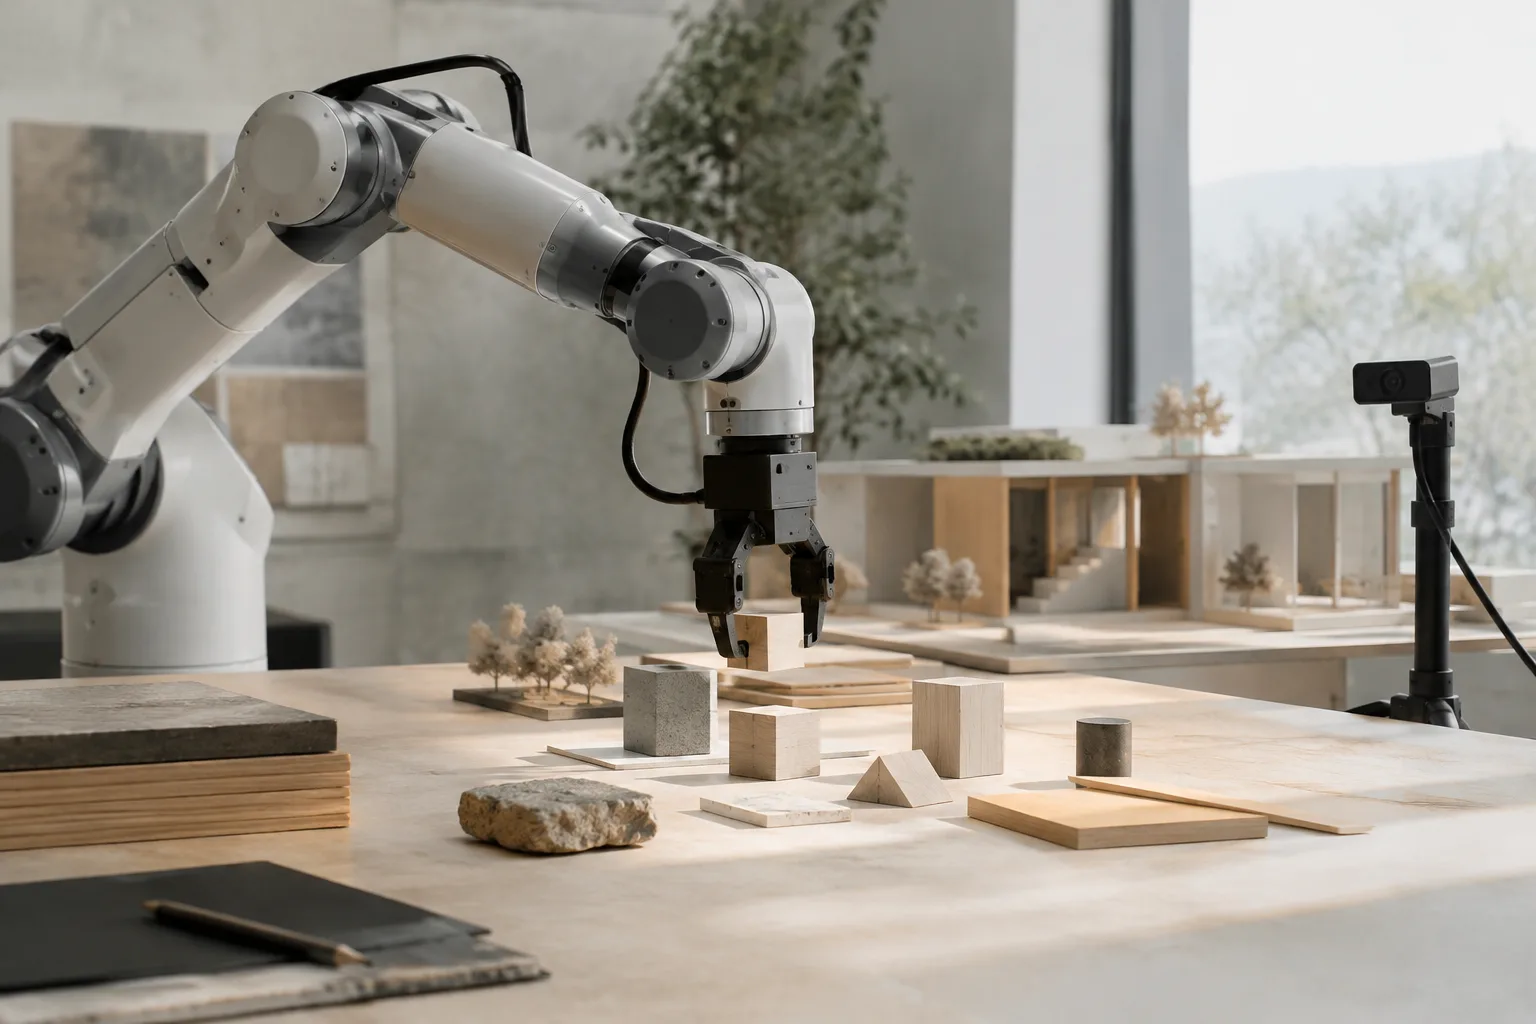
- Модель обрабатывает изображение с камеры, текстовые инструкции и данные о положении робота, а затем рассчитывает движения.
- В тесте Runway Praxis-1 достигла точности 46,2% на 120 симулированных задачах; результаты не прошли независимую проверку.
- Стандартная версия требует GPU с 80 ГБ памяти; оценка Runway предполагает, что сжатая версия поместится в 32 ГБ VRAM.
14 ноября 2026 года Runway выпустила модель Praxis-1 для управления роботами с открытыми весами и исходным кодом. Модель получает на вход изображения с камеры, текстовые инструкции и данные о положении робота, затем прогнозирует возможные изменения в среде и рассчитывает подходящие движения. По мере поступления новых кадров с камеры она обновляет управляющие решения. Веса и код распространяются по лицензии Apache 2.0; модель можно скачать через Hugging Face после регистрации и принятия условий доступа.
От видеоданных к управлению роботами
В основе Praxis-1 лежит модель, которая учится на обычных видео понимать движения объектов и их взаимодействие друг с другом. Runway дополнительно обучила её на видео с действиями людей и на данных роботов. Такой подход, по замыслу компании, должен снизить потребность в сборе специализированных данных для роботов. При этом Runway отмечает, что для адаптации выпущенной модели к новым типам роботов требуется дополнительное обучение на робототехнических данных.
Runway описывает Praxis-1 как «World Action Model», которая прогнозирует будущее состояние сцены и преобразует его в движения робота. По информации компании, Standard Bots, Noble Machines и Ultra тестируют модель в разных системах с сентября. Среди платформ — гуманоидный робот, промышленная роботизированная рука и складской робот с двумя манипуляторами.
Как интерпретировать результаты тестов?
Согласно данным Runway, Praxis-1 показала точность 46,2% на 120 симулированных задачах в таблице лидеров NVIDIA RoboLab-120. Задачи включали сортировку, захват и укладку объектов. В тех же условиях FLUX 3 Action достигла результата 42,9%. В категории World Action Model Praxis-1 заняла первое место, а в общем рейтинге — пятое, уступив двум ИИ-агентам и двум роботизированным моделям с другими архитектурами. Тесты проводила Runway; результаты не прошли независимую проверку.
Компания также провела испытания с реальной роботизированной рукой Franka. Для каждой из десяти задач выполнили по десять попыток; Praxis-1 справилась в 88 случаях, а FLUX 3 Action — в 80. В другом тесте модель адаптировали к незнакомому ей типу мобильного робота. По заявлению Runway, после дополнительного обучения примерно на 95 часах робототехнических данных средняя точность в симуляции составила 80%. В том же сравнении модель RT-1 от Google достигла 52,4%.
Требования к оборудованию и известные ограничения
В документации Runway указано, что стандартная версия Praxis-1 требует GPU с 80 ГБ памяти. Согласно оценке компании, сжатая версия должна поместиться в RTX 5090 с 32 ГБ VRAM. Однако в документации также говорится, что пиковое потребление памяти этой версии ещё не измерялось. Для работы базовой модели с разными роботизированными системами требуется дополнительное обучение; Runway сообщает, что также доступны версии, предварительно адаптированные для некоторых роботов.
Модель может путать объекты, похожие внешне, и испытывать трудности с неясными инструкциями. Для длительных задач необходимо отдельно описывать каждый этап; Praxis-1 пока не способна надёжно самостоятельно планировать сложные последовательности действий. Поэтому показатели тестов не гарантируют такой же производительности на других роботах и задачах.
Влияние на рабочие процессы в архитектуре и визуализации
В исходном материале Praxis-1 не представлена как инструмент для архитектурного ПО или производства archviz-контента. Однако способность роботов перемещаться в физических пространствах, опираясь на изображения с камер и инструкции, — важное направление для команд, которые рассматривают роботизированные системы для проектов в области пространственного дизайна. Офисам, изучающим такую возможность, следует учитывать необходимость дополнительного обучения для целевого робота, объём памяти GPU и условия лицензии Apache 2.0.
Сам факт, что модель получает изображения с камеры, не означает её интеграции с программой для рендеринга или архитектурной сценой. В исходном материале сведений о такой совместимости нет. Поэтому нынешнее значение Praxis-1 для архитектуры и визуализации ограничивается тем, что это модель для управления роботами, работающими в физических пространствах, а не готовый инструмент для создания контента.
Источники
Источников: 1Тексты источников не перепечатываются; короткие цитаты отмечены, остальное — наш пересказ и комментарий.
Открытые веса Praxis-1 и лицензия Apache 2.0 позволяют командам, занимающимся робототехническим прототипированием, изучать и адаптировать модель. Однако её применение на разных роботах потребует дополнительного обучения и подходящего оборудования. Для архитектурных бюро и команд визуализации это пока не инструмент для непосредственного производства; новость скорее заинтересует тех, кто следит за применением роботов в физических пространствах.
Командам в Турции при оценке стоимости и практической применимости стоит учитывать не только лицензию, но и требование к 80 ГБ памяти, а также необходимость подготовить дополнительные данные. Указание на то, что сжатая версия может работать на RTX 5090, — это оценка Runway, а не результат измерения пикового потребления памяти. Кроме того, поскольку результаты тестов не прошли независимую проверку, испытания в реальных проектах остаются важными.
Частые вопросы
По какой лицензии выпущена Runway Praxis-1?
Веса модели и исходный код доступны по лицензии Apache 2.0. Для скачивания через Hugging Face необходимо зарегистрироваться и принять условия доступа.
Какой GPU нужен для Praxis-1?
Согласно документации Runway, стандартной версии требуется GPU с 80 ГБ памяти. По оценке компании, сжатая версия должна поместиться в RTX 5090 с 32 ГБ VRAM; пиковое потребление памяти пока не измерено.
Можно ли сразу использовать Praxis-1 с новыми роботами?
Для адаптации базовой модели к новым роботизированным системам требуется дополнительное обучение. Runway сообщает, что для некоторых роботов доступны предварительно адаптированные версии.