En bref
- Les poids et le code source de Praxis-1 sont proposés sous licence Apache 2.0.
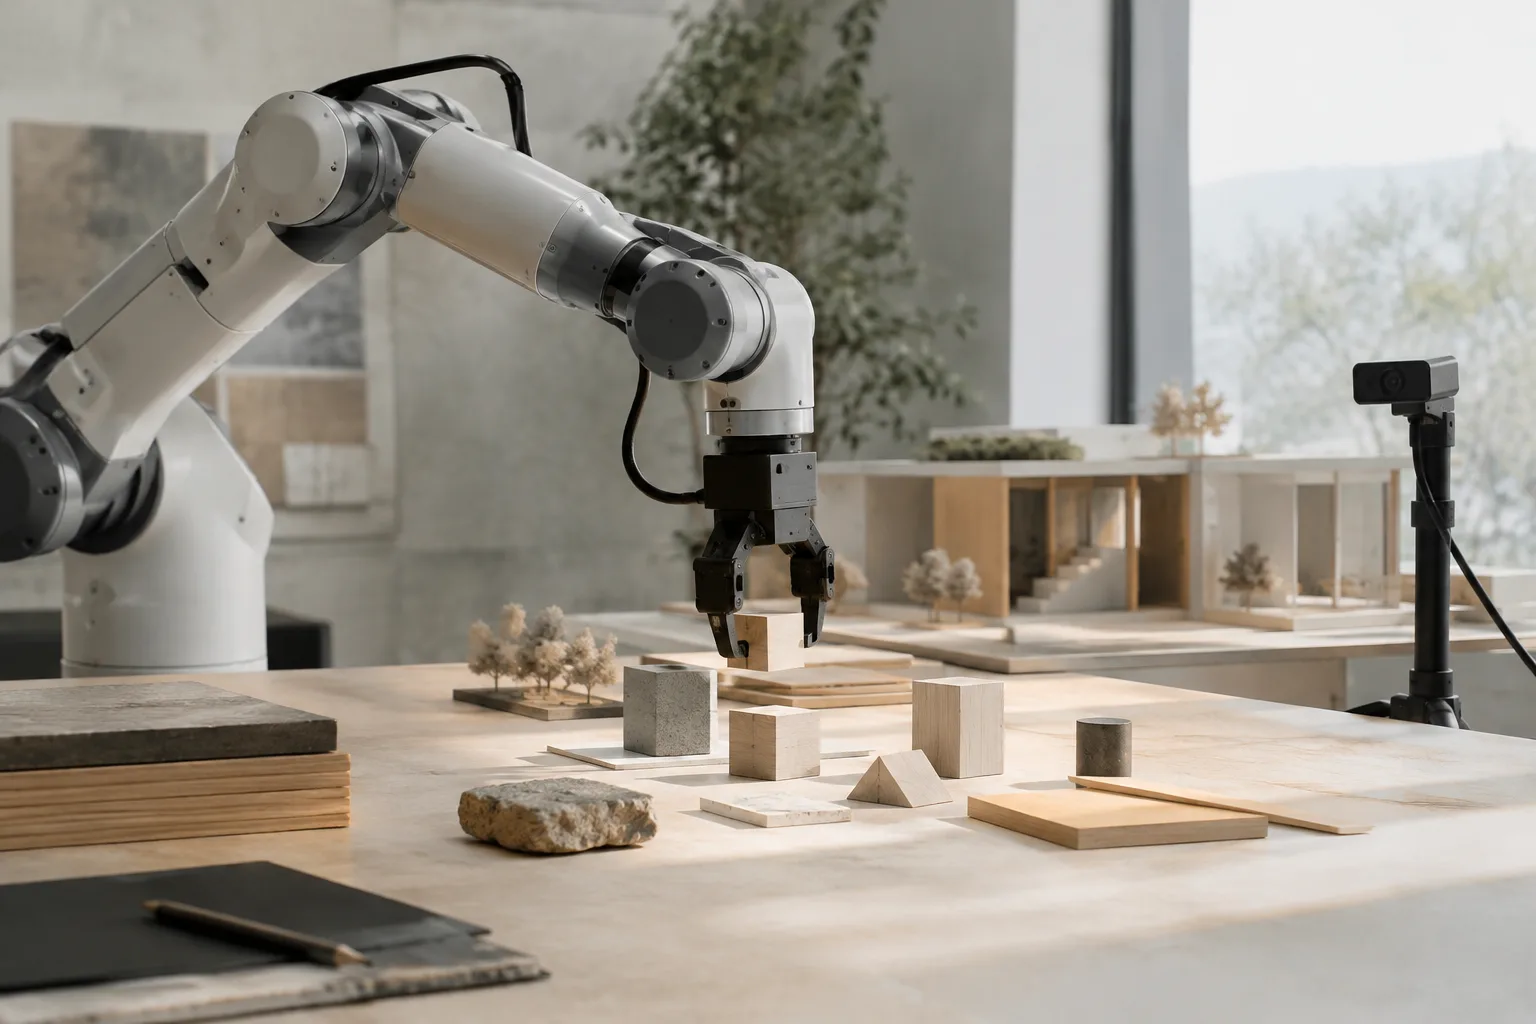
- Le modèle traite des images de caméra, des instructions textuelles et des données de position du robot pour calculer ses mouvements.
- Lors du test de Runway, Praxis-1 a atteint un taux de réussite de 46,2 % sur 120 tâches simulées ; les résultats n’ont pas été vérifiés de manière indépendante.
- La version standard nécessite un GPU doté de 80 Go de mémoire ; selon les estimations de Runway, la version compressée devrait tenir dans 32 Go de VRAM.
Runway a publié le 14 novembre 2026 Praxis-1, son modèle de contrôle robotique, avec ses poids ouverts et son code source. Le modèle prend en entrée des images de caméra, des instructions textuelles et les données de position du robot. Il prédit ensuite les changements susceptibles de se produire dans l’environnement et calcule les mouvements adaptés. À mesure que de nouvelles images de caméra arrivent, il actualise ses décisions de contrôle. Les poids et le code sont disponibles sous licence Apache 2.0 ; le modèle peut être téléchargé sur Hugging Face après inscription et acceptation des conditions d’accès.
Des données vidéo au contrôle robotique
Praxis-1 repose sur un modèle qui apprend, à partir de vidéos ordinaires, les mouvements des objets et leurs interactions. Runway l’a ensuite entraîné avec des vidéos montrant des actions humaines et avec des données robotiques. Cette approche vise à réduire le besoin de collecter des données spécifiques aux robots. Toutefois, la société précise que l’adaptation du modèle publié à de nouveaux types de robots nécessite un entraînement complémentaire à partir de données robotiques.
Runway décrit Praxis-1 comme un « World Action Model » qui prédit l’état futur d’une scène avant de le traduire en mouvements pour le robot. Selon la société, Standard Bots, Noble Machines et Ultra testent le modèle sur différents systèmes depuis septembre. Parmi les plateformes testées figurent un robot humanoïde, un bras robotisé industriel et un robot d’entrepôt à deux bras.
Comment interpréter les résultats des tests ?
D’après les résultats communiqués par Runway, Praxis-1 a atteint un taux de réussite de 46,2 % sur les 120 tâches simulées du classement NVIDIA RoboLab-120. Ces tâches consistent notamment à séparer, saisir et empiler des objets. Dans les mêmes conditions de test, FLUX 3 Action a obtenu 42,9 %. Praxis-1 se classe premier dans la catégorie World Action Model et cinquième au classement général, derrière deux agents d’IA et deux modèles robotiques d’architectures différentes. Les tests ont été menés par Runway ; les résultats n’ont pas fait l’objet d’une vérification indépendante.
La société a également testé le modèle avec un véritable bras robotisé Franka. Dix essais ont été réalisés pour chacune des dix tâches : Praxis-1 a réussi 88 essais au total, contre 80 pour FLUX 3 Action. Lors d’un autre test, le modèle a été adapté à un type de robot mobile qu’il n’avait encore jamais rencontré. Selon Runway, après un entraînement complémentaire d’environ 95 heures à partir de données robotiques, le taux de réussite moyen en simulation a atteint 80 %. Dans la même comparaison, le modèle RT-1 de Google a obtenu 52,4 %.
Configuration matérielle requise et limites connues
La documentation de Runway indique que la version standard de Praxis-1 nécessite un GPU doté de 80 Go de mémoire. D’après les estimations de la société, la version compressée devrait tenir sur une RTX 5090 avec 32 Go de VRAM. La documentation précise toutefois que la consommation mémoire maximale de cette version n’a pas encore été mesurée. Le modèle de base nécessite un entraînement complémentaire pour fonctionner avec différents systèmes robotiques ; Runway indique également proposer des versions déjà adaptées à certains robots.
Le modèle peut confondre des objets d’apparence similaire et éprouver des difficultés avec des instructions imprécises. Pour les tâches longues, il faut décrire les actions à réaliser en étapes distinctes ; Praxis-1 n’est pas encore capable de planifier de manière fiable et autonome des séquences d’actions complexes. Les taux de réussite observés lors des tests ne garantissent donc pas des performances identiques avec d’autres robots et d’autres tâches.
Incidence sur les flux de travail en architecture et en visualisation
La source ne présente pas Praxis-1 comme un outil conçu pour les logiciels d’architecture ou la production archviz. Cependant, la capacité des robots à se déplacer dans des environnements physiques à partir d’images de caméra et d’instructions constitue une évolution à suivre pour les équipes qui évaluent des systèmes robotiques dans le cadre de projets liés à l’espace. Les agences qui envisagent de l’utiliser doivent étudier les besoins en entraînement complémentaire pour le robot visé, la mémoire GPU nécessaire et les conditions de la licence Apache 2.0.
Le fait que le modèle prenne en entrée des images de caméra ne signifie pas qu’il est intégré à un logiciel de rendu ou à une scène architecturale. La source ne fournit aucune information sur ce type de compatibilité. Pour l’architecture et la visualisation, l’intérêt actuel de Praxis-1 tient donc moins à la mise à disposition d’un outil de production qu’à son rôle de modèle de contrôle de robots intervenant dans des environnements physiques.
Sources
1 sourceLes textes sources ne sont pas republiés ; les courtes citations sont signalées, le reste est notre propre résumé et commentaire.
Les poids ouverts de Praxis-1 et sa licence Apache 2.0 permettent aux équipes qui développent des prototypes robotiques d’étudier et d’adapter le modèle. Cependant, son déploiement sur différents robots soulève la question de l’entraînement supplémentaire et du matériel requis. Pour les agences d’architecture et les équipes de visualisation, ce n’est pas aujourd’hui un outil de production direct ; cette avancée concerne davantage celles qui suivent l’usage de robots dans des espaces physiques.
En évaluant les coûts et la faisabilité, les équipes en Turquie doivent prendre en compte non seulement la licence, mais aussi les 80 Go de mémoire requis et la préparation de données supplémentaires. L’indication selon laquelle la version compressée fonctionnerait sur une RTX 5090 est une estimation de Runway, et non une mesure de la consommation mémoire maximale. De plus, les résultats des tests n’ayant pas été vérifiés de manière indépendante, les essais sur des projets réels restent importants.
Questions fréquentes
Sous quelle licence Runway Praxis-1 a-t-il été publié ?
Les poids du modèle et son code source sont proposés sous licence Apache 2.0. Le téléchargement depuis Hugging Face nécessite une inscription et l’acceptation des conditions d’accès.
Quel GPU faut-il pour Praxis-1 ?
Selon la documentation de Runway, la version standard nécessite un GPU doté de 80 Go de mémoire. La société estime que la version compressée devrait tenir sur une RTX 5090 avec 32 Go de VRAM ; sa consommation mémoire maximale n’a pas encore été mesurée.
Praxis-1 peut-il être utilisé directement avec de nouveaux robots ?
L’adaptation du modèle de base à de nouveaux systèmes robotiques nécessite un entraînement complémentaire. Runway indique que des versions déjà adaptées sont disponibles pour certains robots.