باختصار
- يتضمن Isaac Lab مهام مشي لـ Microduck على أرض مستوية ووعرة.
- تستقبل السياسة 61 قيمة للملاحظات وتنتج مخرجات لمواضع 14 مفصلًا.
- بعد التدريب، يمكن تصدير السياسة بصيغة ONNX وتحميلها إلى بيئة التشغيل المدمجة في Microduck.
- تقارن Microduck Arena السياسات في مهام مشتركة، شريطة استيفاء متطلبات الواجهة وحجم الملف المحددة.
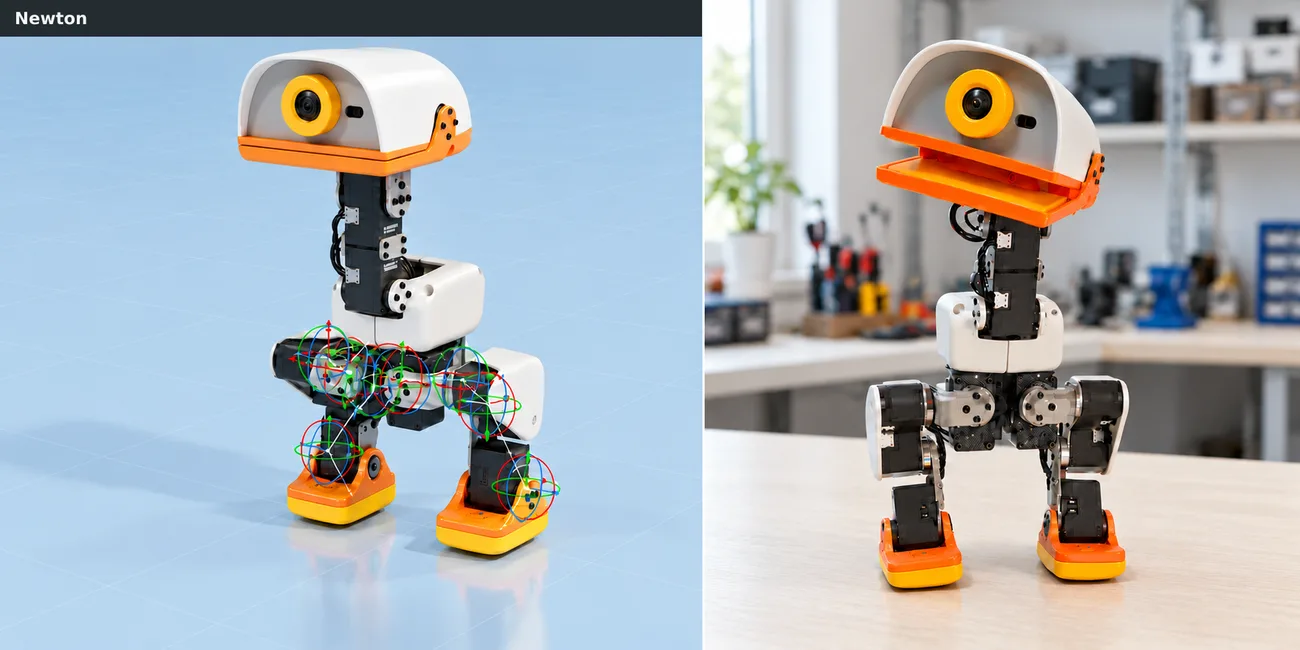
شرح مساهمون من NVIDIA، في دليل مجتمعي نُشر على مدونة Hugging Face في 21 أكتوبر 2026، عملية تدريب تمتد من المحاكاة إلى العتاد الحقيقي باستخدام Isaac Lab 3.0 وNewton لروبوت Microduck من Pollen Robotics وHugging Face. ويتناول الدليل خطوة بخطوة محاكاة سياسة المشي باستخدام GPU وتقييمها ونقلها إلى روبوت فعلي في ملف ONNX.
ما بيئات التدريب المتاحة لـ Microduck؟
يتضمن Isaac Lab مسبقًا نموذج روبوت Microduck والمشهد وتعريفات الملاحظات والأفعال وإعدادات المكافآت وخيارات التنويع العشوائي. وإلى جانب مهمة المشي على أرض مستوية، يتوفر خيار للتضاريس الوعرة يشمل السلالم والمنحدرات والأسطح غير المنتظمة. ووفقًا للدليل، تستخدم السياسة 61 قيمة للملاحظات وتنتج مخرجات لمواضع 14 مفصلًا.
يجب أن تكون الواجهة المستخدمة في المحاكاة متوافقة مع السياسة المصدّرة والمحمّلة إلى الروبوت. ويُشترط تحديدًا الحفاظ على ترتيب الملاحظات والتطبيع ومقياس الأفعال كما هي في إعدادات التدريب. ويساعد ذلك على إبقاء بنية المدخلات والمخرجات التي تعلمتها السياسة أثناء التدريب على حالها عند الانتقال إلى العتاد.
كيف يؤثر Newton والتنويع العشوائي في المحاكاة؟
يستخدم الدليل محلّل MJWarp من Newton وميزة Better Actuator Models (BAM) المبنية على Newton. ويهدف هذا النهج إلى تمثيل سلوك المحركات المؤازرة في المحاكاة. كما يُستخدم إعداد للخلوص في التروس لإدراج التراخي الميكانيكي في المفاصل ضمن سيناريو التدريب.
لإعداد السياسة لمختلف الظروف الفيزيائية، تُنوّع أثناء التدريب عوامل تشمل الكتلة ومركز الثقل واحتكاك الأرضية وقصور المفاصل الذاتي وانحرافات المشفّرات وجهد البطارية وتأخر الأوامر. كما تُغيّر ظروف التضاريس وتُطبّق دفعات على الروبوتات. وتزيد هذه المتغيرات من تنوع الحالات الممكنة في المحاكاة؛ أما الأداء على العتاد الحقيقي فيتطلب نقل إعدادات الموارد والملاحظات والأفعال بدقة.
التدريب باستخدام GPU والنقل إلى الروبوت عبر ONNX
يستطيع Isaac Lab تشغيل بيئات المحاكاة بالتوازي باستخدام GPU. ويذكر الدليل أداء تدريب يصل إلى 1.25 مليون خطوة في الثانية عند تفعيل التضاريس الوعرة والخلوص في التروس. وتستخدم أوامر المثال 4,096 بيئة محاكاة، كما يوضح الدليل إمكانية توزيع التدريب على 16 GPU. وهذه أرقام خاصة بالإعدادات الواردة في الدليل، ولا تعني تحقيق النتيجة نفسها على عتاد آخر.
أثناء تقييم السياسة، يصدّر مسار التشغيل التجريبي RSL-RL في Isaac Lab ملفات TorchScript وONNX تلقائيًا. ويُستخدم ملف ONNX لنقل السياسة إلى Microduck الفعلي. كما يشرح الدليل نسخ الملف إلى الروبوت وتحميله واختبار أوامر مثل الوقوف والمشي ببطء والانعطاف والتوقف.
يمكن إرسال سياسات ONNX إلى Microduck Arena لمقارنتها في مهام مشتركة. وتقبل Arena النماذج التي تضم 61 ملاحظة و14 قيمة للأفعال، على ألا يتجاوز حجم الملف 64 MiB. ويتضمن الدليل أيضًا خيار مشاركة إعدادات التدريب والنموذج على Hugging Face Hub.
التأثير في سير عمل الهندسة المعمارية والتصور المعماري
لا يركز هذا الدليل على النمذجة المعمارية، بل على تدريب الروبوتات ونقل سياسة طُوّرت في المحاكاة إلى روبوت حقيقي. لذلك فهو لا يقدم وظيفة مباشرة للتصميم المعماري أو التصور، بل يتناول سير تدريب عمليًا للفرق العاملة في مجال الروبوتات والذكاء الاصطناعي الفيزيائي. ويشير المصدر أيضًا إلى إمكانية العمل مستقبلًا على مهام الإدراك باستخدام عمق الكاميرا وأمثلة مختلفة للتلاعب بالأشياء.
على الفرق الراغبة في تقييم سير العمل التحقق أولًا من متطلبات العتاد: إذ يتطلب التدريب محطة عمل بنظام Linux ووحدة NVIDIA GPU مدعومة وبرنامج تشغيل متوافقًا. ويصف الدليل Isaac Lab بأنه إطار عمل مفتوح المصدر، لكنه لا يورد تفاصيل شروط الترخيص أو التكلفة الإجمالية. لذا من المهم التحقق من التوافق التقني وشروط الترخيص بصورة منفصلة.
المصادر
1 مصادرلا نعيد نشر نصوص المصادر؛ الاقتباسات القصيرة مشار إليها، وما تبقى ملخص وتعليق من إعدادنا.
تكمن القيمة العملية للدليل في جمع خطوات محاكاة مشية الروبوت وتدريبها وتصديرها واختبارها على العتاد الفعلي ضمن سير عمل واحد. وبالنسبة إلى الفرق العاملة في مجال الروبوتات أو الذكاء الاصطناعي الفيزيائي في تركيا، ينبغي أن تكون نقطة التحقق الأولى هي مدى استيفاء محطة عمل Linux المستخدمة لمتطلبات NVIDIA GPU وبرنامج التشغيل المدعومين.
أما بالنسبة إلى فرق الهندسة المعمارية والتصور المعماري، فالموضوع ليس أداة إنتاج مباشرة؛ بل هو أكثر صلة بالمهتمين بتدريب سلوك الروبوتات في المحاكاة. وبما أن المصدر لا يذكر تفاصيل الترخيص أو التكلفة الإجمالية، فمن الأفضل ألا تضع الفرق ميزانية أو خطة إنتاج قبل توضيح شروط الترخيص والتوافق مع العتاد.
الأسئلة الشائعة
بأي صيغة تُنقل سياسة Microduck من Isaac Lab إلى الروبوت؟
يوضح الدليل أن مسار التشغيل التجريبي RSL-RL في Isaac Lab ينشئ ملفات TorchScript وONNX. ويُستخدم ملف ONNX لنقل السياسة إلى Microduck الفعلي.
كم عدد قيم الملاحظات والأفعال التي تستخدمها سياسة المشي في Microduck؟
تستقبل السياسة 61 قيمة للملاحظات وتنتج مخرجات لمواضع 14 مفصلًا. ويجب الحفاظ على اتساق هذه الواجهة في مرحلتي التدريب والعتاد.
ما النماذج التي تقبلها Microduck Arena؟
تقبل Arena نماذج ONNX التي تضم 61 ملاحظة و14 قيمة للأفعال، ولا يتجاوز حجمها 64 MiB.