Kısaca
- Isaac Lab, Microduck için düz ve engebeli arazi yürüyüş görevleri içeriyor.
- Politika 61 gözlem değeri alıyor ve 14 eklem konumu çıktısı üretiyor.
- Eğitim sonrası politika ONNX biçiminde dışa aktarılıp Microduck’ın yerleşik çalışma ortamına yüklenebiliyor.
- Microduck Arena, belirlenen arayüz ve dosya boyutu koşullarını karşılayan politikaları ortak görevlerde karşılaştırıyor.
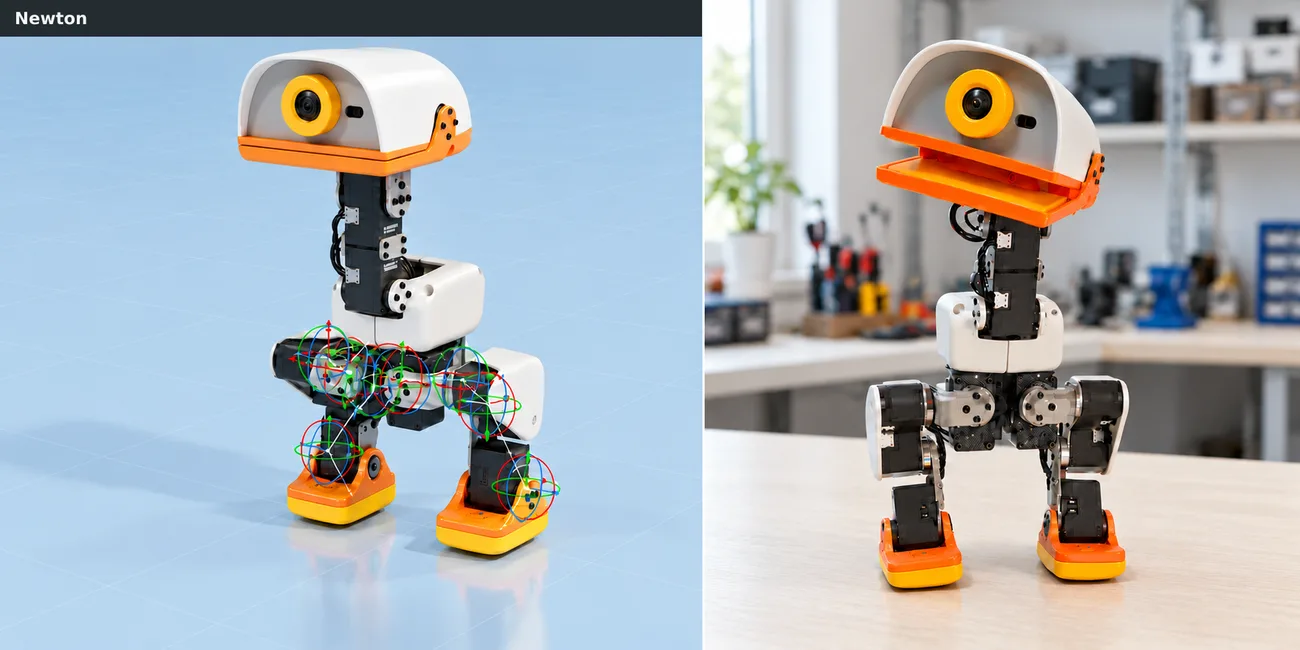
NVIDIA katkıcıları, 21 Ekim 2026’da Hugging Face blogunda yayımladıkları topluluk rehberinde, Pollen Robotics ve Hugging Face’in Microduck robotu için Isaac Lab 3.0 ve Newton ile simülasyondan gerçek donanıma uzanan bir eğitim sürecini anlattı. Rehber, yürüyüş politikasının GPU üzerinde simüle edilmesini, değerlendirilmesini ve ONNX dosyası olarak fiziksel robota aktarılmasını adım adım ele alıyor.
Microduck için hangi eğitim ortamları sunuluyor?
Isaac Lab’da Microduck’a ait robot modeli, sahne, gözlem ve eylem tanımları, ödül ayarları ve rastgeleleştirme seçenekleri hazır bulunuyor. Düz zeminde yürüme görevinin yanında merdiven, eğim ve düzensiz yüzeyleri kapsayan engebeli arazi seçeneği de yer alıyor. Rehbere göre politika 61 gözlem değeri kullanıyor ve 14 eklem konumu çıktısı veriyor.
Simülasyonda kullanılan arayüzün dışa aktarılan ve robota yüklenen politikayla tutarlı olması gerekiyor. Özellikle gözlem sırası, normalizasyon ve eylem ölçeklemesinin eğitimdeki ayarlarla aynı tutulması isteniyor. Bu koşullar, politikanın eğitim sırasında öğrendiği giriş ve çıkış düzeninin donanım aşamasında da korunmasına yardımcı oluyor.
Newton ve rastgeleleştirme simülasyonu nasıl etkiliyor?
Rehberde Newton’ın MJWarp çözücüsü ve Newton tabanlı Better Actuator Models (BAM) kullanılıyor. Bu yaklaşım, servo davranışını simülasyonda temsil etmeyi hedefliyor. Ayrıca dişli boşluğu için bir ayar kullanılarak eklemlerdeki mekanik oynama da eğitim senaryosuna katılıyor.
Politikanın farklı fiziksel koşullara hazırlanması amacıyla eğitim sırasında kütle ve ağırlık merkezi, zemin sürtünmesi, eklem ataletleri, enkoder ofsetleri, batarya gerilimi ve komut gecikmesi çeşitlendiriliyor. Arazi koşulları da değiştiriliyor ve robotlara itme etkileri uygulanıyor. Bu değişkenler, simülasyon ortamında karşılaşılabilecek farklı durumları artırıyor; gerçek donanımdaki performans için ise kaynak, gözlem ve eylem ayarlarının doğru aktarılmasına dikkat çekiyor.
GPU eğitimi ve ONNX ile robota aktarım
Isaac Lab, simülasyon ortamlarını GPU üzerinde paralel çalıştırabiliyor. Rehberde, engebeli arazi ve dişli boşluğu etkin durumdayken saniyede 1,25 milyon adıma kadar eğitim performansı bildiriliyor. Örnek komutlarda 4.096 simülasyon ortamı kullanılıyor; eğitim 16 GPU’ya dağıtılabilecek şekilde de açıklanıyor. Bunlar rehberdeki yapılandırmaya ait değerlerdir ve başka donanımlarda aynı sonucun alınacağı anlamına gelmez.
Politika değerlendirilirken Isaac Lab’ın RSL-RL oynatma akışı TorchScript ve ONNX dosyalarını otomatik olarak dışa aktarıyor. Gerçek Microduck’a aktarım için ONNX dosyası kullanılıyor. Rehber ayrıca dosyanın robota kopyalanmasını, yüklenmesini ve ayakta durma, yavaş yürüme, dönme ve durma gibi kontrollerin denenmesini anlatıyor.
ONNX politikaları Microduck Arena’ya gönderilerek ortak görevlerde karşılaştırılabiliyor. Arena, 61 gözlem ve 14 eylem değerine sahip, dosya boyutu en fazla 64 MiB olan modelleri kabul ediyor. Eğitim yapılandırmasını ve modeli Hugging Face Hub’da paylaşma seçeneği de rehberde yer alıyor.
Mimarlık ve görselleştirme iş akışlarına etkisi
Bu rehberin odağı mimari modelleme değil, robotik eğitim ve simülasyonda geliştirilen bir politikanın gerçek robota aktarılması. Bu nedenle doğrudan bir mimari tasarım ya da görselleştirme işlevi sunmaktan çok, robotik ve fiziksel yapay zekâ üzerinde çalışan ekipler için uygulanabilir bir eğitim akışını ele alıyor. Kaynak, ileride kamera derinliğiyle algı görevleri ve farklı manipülasyon örnekleri üzerinde çalışılabileceğini de belirtiyor.
İş akışını değerlendirecek ekiplerin önce donanım gereksinimlerini kontrol etmesi gerekiyor: eğitim için Linux iş istasyonu, desteklenen bir NVIDIA GPU ve sürücü isteniyor. Rehber Isaac Lab’ı açık kaynaklı bir çerçeve olarak tanımlıyor; ancak ayrıntılı lisans koşullarını veya toplam maliyeti vermiyor. Bu nedenle teknik uyumluluk ve lisans koşullarının ayrıca incelenmesi önemli.
Sık sorulan sorular
Isaac Lab ile Microduck politikası hangi biçimde robota aktarılıyor?
Rehberde Isaac Lab’ın RSL-RL oynatma akışının TorchScript ve ONNX dosyaları oluşturduğu belirtiliyor. Fiziksel Microduck’a aktarım için ONNX dosyası kullanılıyor.
Microduck yürüyüş politikası kaç gözlem ve eylem değeri kullanıyor?
Politika 61 gözlem değeri alıyor ve 14 eklem konumu çıktısı üretiyor. Eğitim ve donanım aşamalarında bu arayüzün tutarlı kalması gerekiyor.
Microduck Arena hangi modelleri kabul ediyor?
Arena, 61 gözlem ve 14 eylem değerine sahip, boyutu en fazla 64 MiB olan ONNX modellerini kabul ediyor.
Kaynaklar
1 kaynakKaynak metinler yeniden yayımlanmaz; kısa alıntılar tırnak içinde verilir, geri kalanı özgün özet ve yorumdur.
Rehberin pratik değeri, robot yürüyüşü için simülasyon, eğitim, dışa aktarım ve fiziksel donanımda deneme adımlarını tek bir akışta toplaması. Türkiye’de robotik veya fiziksel yapay zekâ alanında çalışan ekipler için ilk kontrol noktası, kullanılan Linux iş istasyonunun desteklenen NVIDIA GPU ve sürücü gereksinimlerini karşılayıp karşılamadığı olmalı.
Mimarlık ve archviz ekipleri açısından konu doğrudan üretim aracı değil; robot davranışlarını simülasyonda eğitmekle ilgilenenler için daha anlamlı. Kaynak lisansın ayrıntılarını ve toplam maliyeti belirtmediğinden, ekiplerin lisans koşullarını ve donanım uyumluluğunu netleştirmeden bütçe veya üretim planı çıkarmaması yerinde olur.
Yorumlar 0