En bref
- Isaac Lab propose pour Microduck des tâches de marche sur terrain plat et accidenté.
- La politique reçoit 61 valeurs d’observation et produit 14 positions d’articulation.
- Après l’entraînement, la politique peut être exportée au format ONNX et chargée dans l’environnement d’exécution intégré de Microduck.
- Microduck Arena compare les politiques lors de tâches communes, sous réserve du respect des exigences d’interface et de taille de fichier.
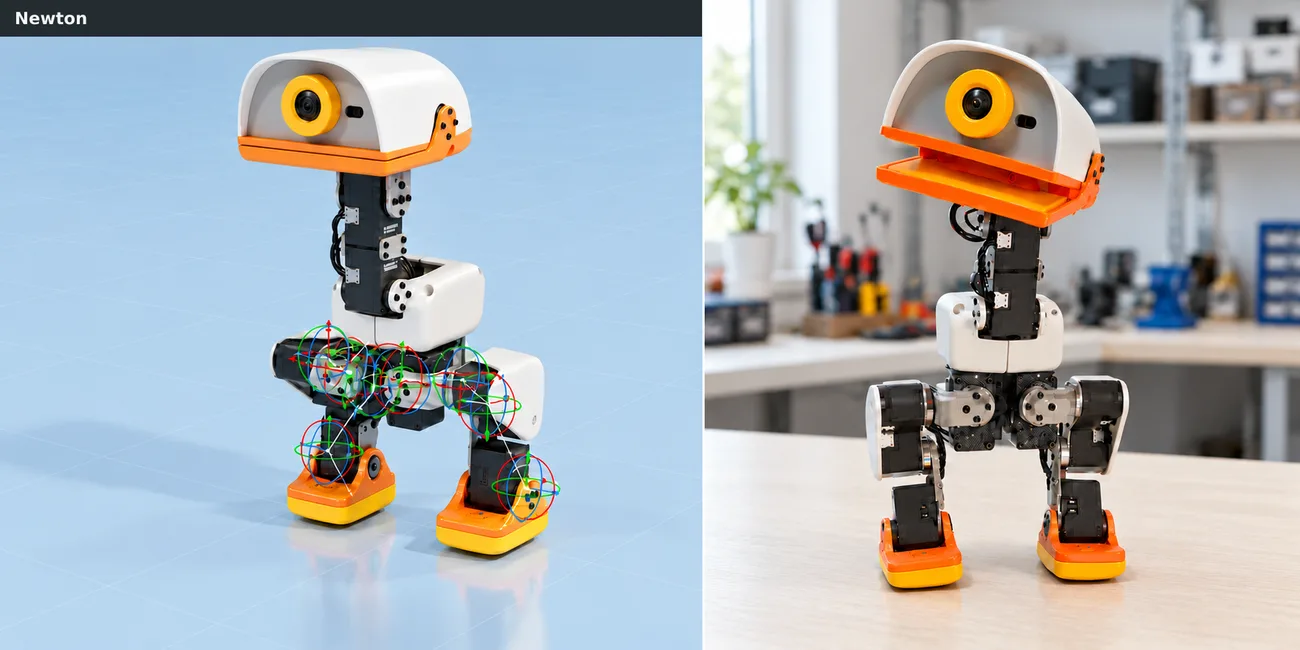
Dans un guide communautaire publié le 21 octobre 2026 sur le blog Hugging Face, des contributeurs de NVIDIA décrivent un processus d’entraînement allant de la simulation au matériel réel, avec Isaac Lab 3.0 et Newton pour le robot Microduck de Pollen Robotics et Hugging Face. Le guide détaille, étape par étape, la simulation d’une politique de marche sur GPU, son évaluation et son transfert vers un robot physique sous forme de fichier ONNX.
Quels environnements d’entraînement sont proposés pour Microduck ?
Isaac Lab intègre le modèle du robot Microduck, la scène, les définitions des observations et des actions, les paramètres de récompense et les options de randomisation. En plus de la tâche de marche sur terrain plat, il propose une option de terrain accidenté comprenant des escaliers, des pentes et des surfaces irrégulières. Selon le guide, la politique utilise 61 valeurs d’observation et produit 14 positions d’articulation.
L’interface utilisée dans la simulation doit correspondre à celle de la politique exportée et chargée sur le robot. En particulier, l’ordre des observations, leur normalisation et la mise à l’échelle des actions doivent rester identiques aux paramètres utilisés pendant l’entraînement. Ces conditions contribuent à préserver, au stade matériel, la structure des entrées et des sorties apprise par la politique pendant l’entraînement.
Comment Newton et la randomisation influencent-ils la simulation ?
Le guide utilise le solveur MJWarp de Newton et les Better Actuator Models (BAM) basés sur Newton. Cette approche vise à représenter le comportement des servomoteurs dans la simulation. Un paramètre de jeu d’engrenage permet également d’intégrer au scénario d’entraînement le jeu mécanique des articulations.
Afin de préparer la politique à différentes conditions physiques, la masse et le centre de gravité, la friction au sol, l’inertie des articulations, les décalages des encodeurs, la tension de la batterie et le délai de commande sont randomisés pendant l’entraînement. Les conditions de terrain varient également et des poussées sont appliquées aux robots. Ces variables multiplient les situations susceptibles de se présenter dans l’environnement simulé ; pour les performances sur le matériel réel, le guide souligne l’importance de transférer correctement les paramètres de source, d’observation et d’action.
Entraînement sur GPU et transfert vers le robot avec ONNX
Isaac Lab peut exécuter en parallèle des environnements de simulation sur GPU. Le guide indique des performances d’entraînement pouvant atteindre 1,25 million d’étapes par seconde lorsque le terrain accidenté et le jeu d’engrenage sont activés. Les commandes d’exemple utilisent 4 096 environnements de simulation ; l’entraînement peut aussi être réparti sur 16 GPU. Ces valeurs correspondent à la configuration du guide et ne garantissent pas les mêmes résultats sur d’autres matériels.
Lors de l’évaluation de la politique, le flux de lecture RSL-RL d’Isaac Lab exporte automatiquement des fichiers TorchScript et ONNX. Le transfert vers un Microduck réel s’effectue à l’aide du fichier ONNX. Le guide explique également comment copier le fichier sur le robot, le charger et tester des commandes telles que se tenir debout, marcher lentement, tourner et s’arrêter.
Les politiques ONNX peuvent être envoyées à Microduck Arena afin d’être comparées lors de tâches communes. Arena accepte les modèles comportant 61 valeurs d’observation et 14 valeurs d’action, d’une taille maximale de 64 MiB. Le guide présente aussi la possibilité de partager la configuration d’entraînement et le modèle sur Hugging Face Hub.
Incidence sur les flux de travail en architecture et en visualisation
Ce guide ne porte pas sur la modélisation architecturale, mais sur l’entraînement robotique et le transfert vers un robot réel d’une politique développée en simulation. Il présente donc moins une fonction directe de conception architecturale ou de visualisation qu’un processus d’entraînement applicable aux équipes travaillant sur la robotique et l’IA physique. La source indique également que de futurs travaux pourraient porter sur des tâches de perception avec caméra de profondeur et sur différents exemples de manipulation.
Les équipes qui souhaitent évaluer ce flux de travail doivent d’abord vérifier les exigences matérielles : une station de travail Linux, un GPU NVIDIA pris en charge et le pilote correspondant sont nécessaires pour l’entraînement. Le guide décrit Isaac Lab comme un framework open source, mais ne précise ni les conditions détaillées de licence ni le coût total. Il est donc important de vérifier séparément la compatibilité technique et les conditions de licence.
Sources
1 sourceLes textes sources ne sont pas republiés ; les courtes citations sont signalées, le reste est notre propre résumé et commentaire.
L’intérêt pratique de ce guide tient au fait qu’il réunit dans un même flux les étapes de simulation, d’entraînement, d’export et d’essai sur matériel réel pour la marche d’un robot. Pour les équipes travaillant dans la robotique ou l’IA physique en Turquie, le premier point à vérifier est que la station de travail Linux utilisée répond aux exigences relatives au GPU NVIDIA pris en charge et au pilote.
Pour les équipes d’architecture et d’archviz, il ne s’agit pas d’un outil de production direct ; le sujet est plus pertinent pour celles qui s’intéressent à l’entraînement de comportements robotiques en simulation. La source ne précisant ni les détails de licence ni le coût total, il est préférable que les équipes ne définissent pas leur budget ou leur plan de production avant d’avoir clarifié les conditions de licence et la compatibilité matérielle.
Questions fréquentes
Sous quel format la politique Microduck est-elle transférée vers le robot avec Isaac Lab ?
Le guide indique que le flux de lecture RSL-RL d’Isaac Lab génère des fichiers TorchScript et ONNX. Le transfert vers un Microduck physique se fait avec le fichier ONNX.
Combien de valeurs d’observation et d’action utilise la politique de marche de Microduck ?
La politique reçoit 61 valeurs d’observation et produit 14 positions d’articulation. Cette interface doit rester cohérente pendant l’entraînement et sur le matériel.
Quels modèles Microduck Arena accepte-t-il ?
Arena accepte les modèles ONNX comportant 61 valeurs d’observation et 14 valeurs d’action, d’une taille maximale de 64 MiB.