Kurz gesagt
- Isaac Lab enthält für Microduck Gehaufgaben auf ebenem und unebenem Gelände.
- Die Politik verarbeitet 61 Beobachtungswerte und gibt 14 Gelenkpositionen aus.
- Nach dem Training lässt sich die Politik im ONNX-Format exportieren und in die Laufzeitumgebung von Microduck laden.
- Microduck Arena vergleicht Politiken in gemeinsamen Aufgaben, sofern sie die vorgegebenen Schnittstellen- und Dateigrößenanforderungen erfüllen.
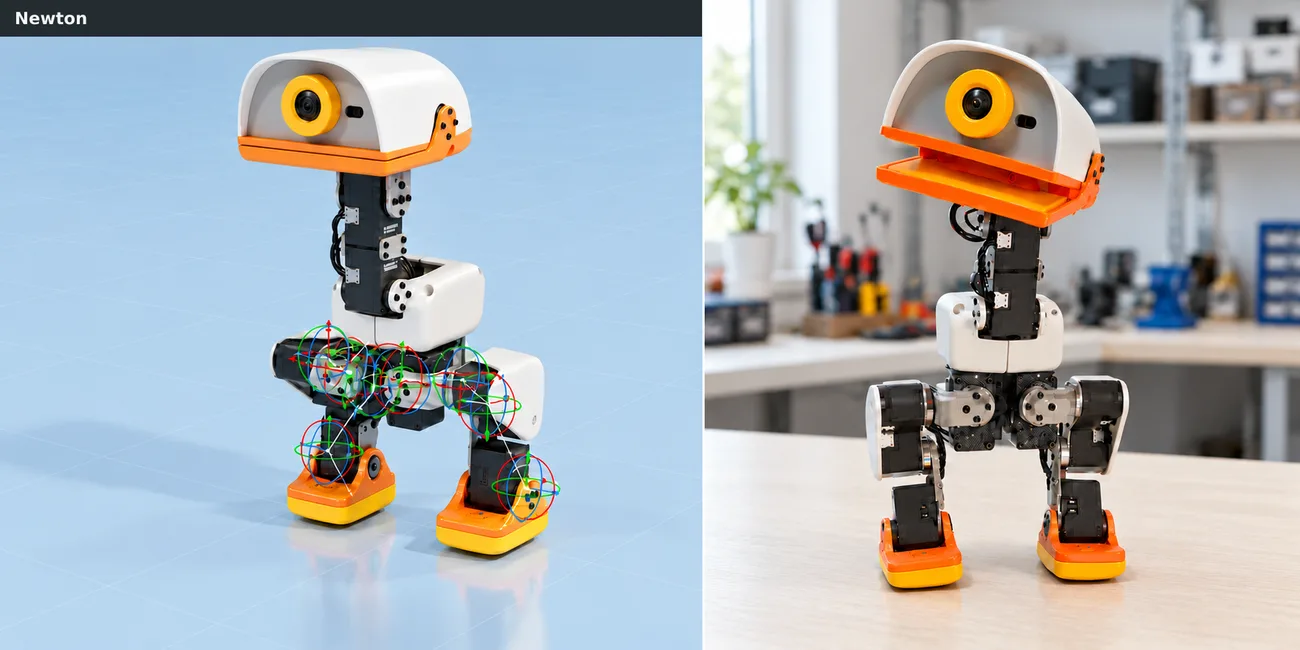
NVIDIA-Mitwirkende erläutern in einem am 21. Oktober 2026 im Hugging-Face-Blog veröffentlichten Community-Leitfaden, wie sich für den Microduck-Roboter von Pollen Robotics und Hugging Face mit Isaac Lab 3.0 und Newton ein Trainingsablauf von der Simulation bis zur realen Hardware umsetzen lässt. Schritt für Schritt geht es darum, eine Gehpolitik auf der GPU zu simulieren, auszuwerten und als ONNX-Datei auf den physischen Roboter zu übertragen.
Welche Trainingsumgebungen gibt es für Microduck?
In Isaac Lab sind das Robotermodell für Microduck sowie Definitionen für Szene, Beobachtungen und Aktionen, Belohnungseinstellungen und Randomisierungsoptionen bereits enthalten. Neben einer Gehaufgabe auf ebenem Boden gibt es auch eine Variante für unebenes Gelände mit Treppen, Steigungen und unregelmäßigen Oberflächen. Laut Leitfaden verarbeitet die Politik 61 Beobachtungswerte und gibt 14 Gelenkpositionen aus.
Die in der Simulation verwendete Schnittstelle muss mit der exportierten und auf den Roboter geladenen Politik übereinstimmen. Insbesondere müssen Reihenfolge und Normalisierung der Beobachtungen sowie die Skalierung der Aktionen denselben Einstellungen wie im Training entsprechen. So bleibt die Ein- und Ausgabestruktur, die die Politik während des Trainings gelernt hat, auch beim Einsatz auf der Hardware erhalten.
Wie wirken sich Newton und Randomisierung auf die Simulation aus?
Der Leitfaden verwendet Newtons MJWarp-Solver und Newton-basierte Better Actuator Models (BAM). Damit soll sich das Verhalten der Servos in der Simulation abbilden lassen. Außerdem wird eine Einstellung für das Getriebespiel genutzt, um auch das mechanische Spiel in den Gelenken in die Trainingsszenarien einzubeziehen.
Damit sich die Politik auf unterschiedliche physikalische Bedingungen einstellen kann, werden während des Trainings Masse und Schwerpunkt, Bodenreibung, Gelenkträgheiten, Encoder-Offsets, Batteriespannung und Befehlsverzögerung variiert. Auch die Geländebedingungen wechseln, und auf die Roboter wirken Stöße ein. Diese Variablen vergrößern die Bandbreite möglicher Situationen in der Simulation. Für die Leistung auf realer Hardware ist laut Leitfaden entscheidend, dass Quell-, Beobachtungs- und Aktionseinstellungen korrekt übertragen werden.
GPU-Training und Übertragung per ONNX
Isaac Lab kann Simulationsumgebungen parallel auf der GPU ausführen. Für den Leitfaden wird bei aktivierter Simulation von unebenem Gelände und Getriebespiel eine Trainingsleistung von bis zu 1,25 Millionen Schritten pro Sekunde angegeben. In den Beispielbefehlen kommen 4.096 Simulationsumgebungen zum Einsatz; das Training lässt sich außerdem auf 16 GPUs verteilen. Diese Werte beziehen sich auf die im Leitfaden verwendete Konfiguration und bedeuten nicht, dass sich dasselbe Ergebnis mit anderer Hardware erzielen lässt.
Bei der Auswertung der Politik exportiert Isaac Labs RSL-RL-Playback-Workflow automatisch TorchScript- und ONNX-Dateien. Für die Übertragung auf einen echten Microduck wird die ONNX-Datei verwendet. Der Leitfaden erklärt außerdem, wie die Datei auf den Roboter kopiert und geladen wird und wie sich anschließend Funktionen wie Stehen, langsames Gehen, Drehen und Anhalten testen lassen.
ONNX-Politiken können bei Microduck Arena eingereicht und in gemeinsamen Aufgaben verglichen werden. Arena akzeptiert Modelle mit 61 Beobachtungs- und 14 Aktionswerten, deren Dateigröße höchstens 64 MiB beträgt. Auch die Trainingskonfiguration und das Modell auf dem Hugging Face Hub zu teilen, ist im Leitfaden vorgesehen.
Auswirkungen auf Architektur- und Visualisierungs-Workflows
Im Mittelpunkt des Leitfadens stehen nicht Architekturmodellierung, sondern Robotiktraining und die Übertragung einer in der Simulation entwickelten Politik auf einen realen Roboter. Statt eine direkte Funktion für Architekturentwurf oder Visualisierung zu bieten, behandelt er einen praxisnahen Trainingsablauf für Teams, die an Robotik und physischer KI arbeiten. Die Quelle erwähnt außerdem, dass künftig Aufgaben zur Wahrnehmung mit Kameratiefen sowie verschiedene Beispiele für Manipulation untersucht werden könnten.
Teams, die den Workflow prüfen möchten, sollten zunächst die Hardwareanforderungen kontrollieren: Für das Training werden eine Linux-Workstation, eine unterstützte NVIDIA-GPU und ein entsprechender Treiber benötigt. Der Leitfaden beschreibt Isaac Lab als Open-Source-Framework, nennt aber weder detaillierte Lizenzbedingungen noch die Gesamtkosten. Deshalb sollten technische Kompatibilität und Lizenzbedingungen gesondert geprüft werden.
Quellen
1 QuelleQuelltexte werden nicht neu veröffentlicht; kurze Zitate sind gekennzeichnet, der Rest ist eigene Zusammenfassung und Einordnung.
Der praktische Wert des Leitfadens liegt darin, Simulation, Training, Export und Tests auf echter Hardware für das Gehen eines Roboters in einem einzigen Workflow zusammenzuführen. Für Teams in der Türkei, die in den Bereichen Robotik oder physische KI arbeiten, sollte zunächst geprüft werden, ob die verwendete Linux-Workstation die Anforderungen an eine unterstützte NVIDIA-GPU und den passenden Treiber erfüllt.
Für Architektur- und Archviz-Teams ist das kein direktes Produktionswerkzeug. Relevanter ist es für alle, die Roboterverhalten in der Simulation trainieren möchten. Da die Quelle keine Details zu den Lizenzbedingungen oder den Gesamtkosten nennt, sollten Teams Lizenz und Hardwarekompatibilität klären, bevor sie Budget- oder Produktionspläne erstellen.
Häufige Fragen
In welchem Format wird eine mit Isaac Lab trainierte Microduck-Politik auf den Roboter übertragen?
Laut Leitfaden erzeugt Isaac Labs RSL-RL-Playback-Workflow TorchScript- und ONNX-Dateien. Für die Übertragung auf einen physischen Microduck wird die ONNX-Datei verwendet.
Wie viele Beobachtungs- und Aktionswerte verwendet die Gehpolitik für Microduck?
Die Politik verarbeitet 61 Beobachtungswerte und gibt 14 Gelenkpositionen aus. Während des Trainings und auf der Hardware muss diese Schnittstelle konsistent bleiben.
Welche Modelle akzeptiert Microduck Arena?
Arena akzeptiert ONNX-Modelle mit 61 Beobachtungs- und 14 Aktionswerten, deren Dateigröße höchstens 64 MiB beträgt.