Коротко
- Isaac Lab включает для Microduck задачи ходьбы по ровной и пересечённой местности.
- Политика получает 61 значение наблюдений и выдаёт положения 14 суставов.
- После обучения политика экспортируется в формате ONNX и загружается в штатную среду выполнения Microduck.
- Microduck Arena позволяет сравнивать политики в общих задачах, если они соответствуют заданным требованиям к интерфейсу и размеру файла.
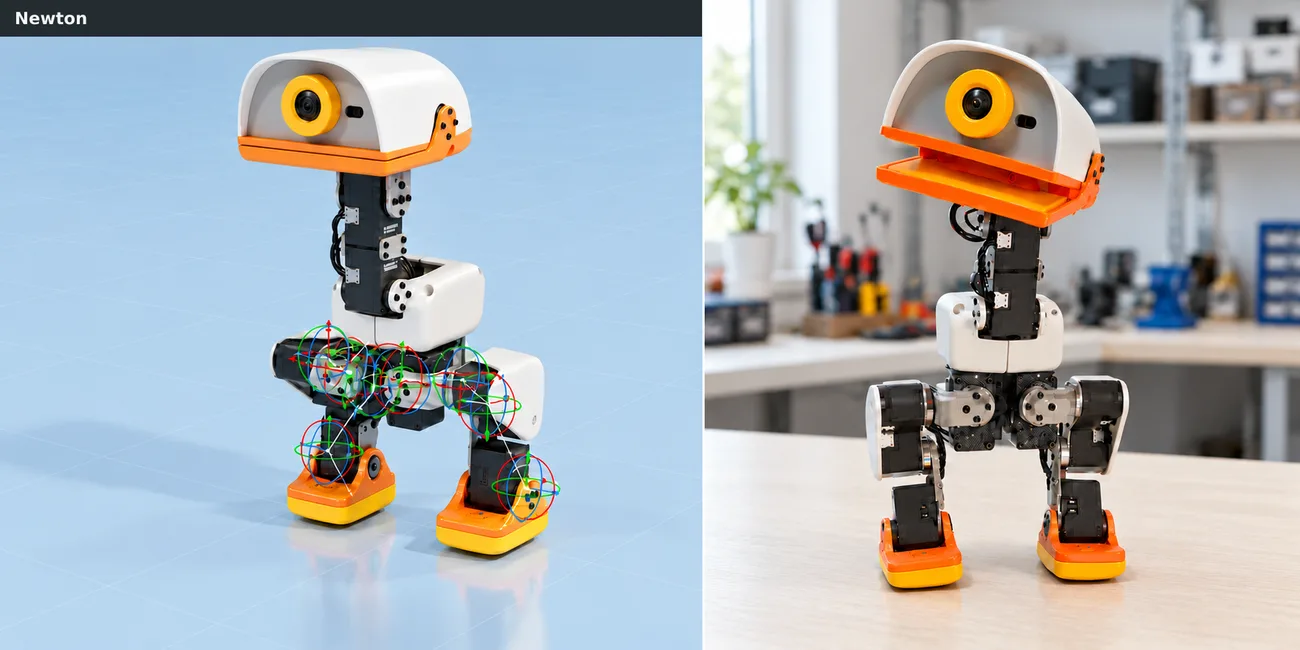
В опубликованном 21 октября 2026 года в блоге Hugging Face руководстве для сообщества участники NVIDIA описали процесс обучения в Isaac Lab 3.0 и Newton с переносом из симуляции на реальное оборудование робота Microduck от Pollen Robotics и Hugging Face. В руководстве пошагово рассматриваются симуляция политики ходьбы на GPU, её оценка и перенос на физического робота в виде файла ONNX.
Какие среды обучения доступны для Microduck?
В Isaac Lab уже подготовлены модель робота Microduck, сцена, описания наблюдений и действий, настройки вознаграждения и параметры рандомизации. Помимо задачи ходьбы по ровной поверхности, доступен режим пересечённой местности с лестницами, уклонами и неровными поверхностями. Согласно руководству, политика использует 61 значение наблюдений и выдаёт положения 14 суставов.
Интерфейс, используемый в симуляции, должен соответствовать интерфейсу экспортированной политики, загружаемой на робота. В частности, порядок наблюдений, нормализация и масштабирование действий должны совпадать с настройками обучения. Это помогает сохранить на этапе работы с оборудованием ту же структуру входных и выходных данных, которую политика усвоила во время обучения.
Как Newton и рандомизация влияют на симуляцию?
В руководстве используются решатель Newton MJWarp и модели Better Actuator Models (BAM) на базе Newton. Этот подход призван моделировать поведение сервоприводов в симуляции. Кроме того, в сценарий обучения включается механический люфт в суставах с помощью настройки обратного люфта в редукторе.
Чтобы подготовить политику к различным физическим условиям, во время обучения варьируются масса и положение центра тяжести, трение поверхности, инерция суставов, смещения энкодеров, напряжение батареи и задержка команд. Меняются и условия местности, а на роботов воздействуют толчками. Эти переменные расширяют набор ситуаций, которые могут встречаться в симуляции; при этом для достижения результатов на реальном оборудовании важно правильно перенести настройки источника данных, наблюдений и действий.
Обучение на GPU и перенос на робота с помощью ONNX
Isaac Lab позволяет параллельно запускать среды симуляции на GPU. В руководстве заявлена производительность обучения до 1,25 миллиона шагов в секунду при включённых режиме пересечённой местности и люфте в редукторе. В примерах команд используются 4.096 сред симуляции; также описана возможность распределить обучение на 16 GPU. Это показатели конфигурации из руководства, а не гарантия аналогичных результатов на другом оборудовании.
При оценке политики механизм воспроизведения RSL-RL в Isaac Lab автоматически экспортирует файлы TorchScript и ONNX. Для переноса на реального Microduck используется файл ONNX. В руководстве также описаны копирование файла на робота, его загрузка и проверка таких команд, как стоять, медленно идти, поворачиваться и останавливаться.
Политики ONNX можно отправить в Microduck Arena для сравнения в общих задачах. Arena принимает модели с 61 значением наблюдений и 14 значениями действий размером не более 64 MiB. Руководство также описывает возможность поделиться конфигурацией обучения и моделью на Hugging Face Hub.
Влияние на рабочие процессы в архитектуре и визуализации
Руководство посвящено не архитектурному моделированию, а обучению роботов и переносу на реального робота политики, разработанной в симуляции. Поэтому оно не предлагает напрямую инструменты для архитектурного проектирования или визуализации, а рассматривает практический процесс обучения для команд, работающих в робототехнике и сфере физического ИИ. В источнике также отмечается, что в дальнейшем можно изучить задачи восприятия с использованием глубины с камеры и различные примеры манипуляций.
Командам, оценивающим этот рабочий процесс, прежде всего необходимо проверить требования к оборудованию: для обучения нужны рабочая станция под Linux, поддерживаемый GPU NVIDIA и драйвер. В руководстве Isaac Lab описывается как фреймворк с открытым исходным кодом, однако подробные условия лицензии и общая стоимость не приводятся. Поэтому важно отдельно изучить техническую совместимость и условия лицензирования.
Источники
Источников: 1Тексты источников не перепечатываются; короткие цитаты отмечены, остальное — наш пересказ и комментарий.
Практическая ценность руководства в том, что оно объединяет в одном процессе симуляцию, обучение ходьбе робота, экспорт и испытания на физическом оборудовании. Для команд в Турции, работающих в сфере робототехники или физического ИИ, первым делом стоит проверить, соответствует ли используемая рабочая станция под Linux требованиям к поддерживаемому GPU NVIDIA и драйверу.
Для специалистов по архитектуре и archviz это не инструмент непосредственного производства; материал будет полезнее тем, кто заинтересован в обучении поведения роботов в симуляции. Поскольку в источнике не указаны подробности лицензии и общая стоимость, командам разумно не планировать бюджет и производство, пока они не уточнят условия лицензирования и совместимость оборудования.
Частые вопросы
В каком формате политика Microduck переносится на робота с помощью Isaac Lab?
Согласно руководству, механизм воспроизведения RSL-RL в Isaac Lab создаёт файлы TorchScript и ONNX. Для переноса на физического Microduck используется файл ONNX.
Сколько значений наблюдений и действий использует политика ходьбы Microduck?
Политика получает 61 значение наблюдений и выдаёт положения 14 суставов. На этапах обучения и работы с оборудованием интерфейс должен оставаться согласованным.
Какие модели принимает Microduck Arena?
Arena принимает модели ONNX с 61 значением наблюдений и 14 значениями действий размером не более 64 MiB.