Qısaca
- Isaac Lab Microduck üçün hamar və nahamar ərazilərdə yeriş tapşırıqları təqdim edir.
- Siyasət 61 müşahidə dəyəri qəbul edir və 14 oynaq mövqeyi çıxışı yaradır.
- Təlimdən sonra siyasət ONNX formatında ixrac edilərək Microduck-ın daxili icra mühitinə yüklənə bilər.
- Microduck Arena müəyyən edilmiş interfeys və fayl ölçüsü şərtlərinə cavab verən siyasətləri ortaq tapşırıqlarda müqayisə edir.
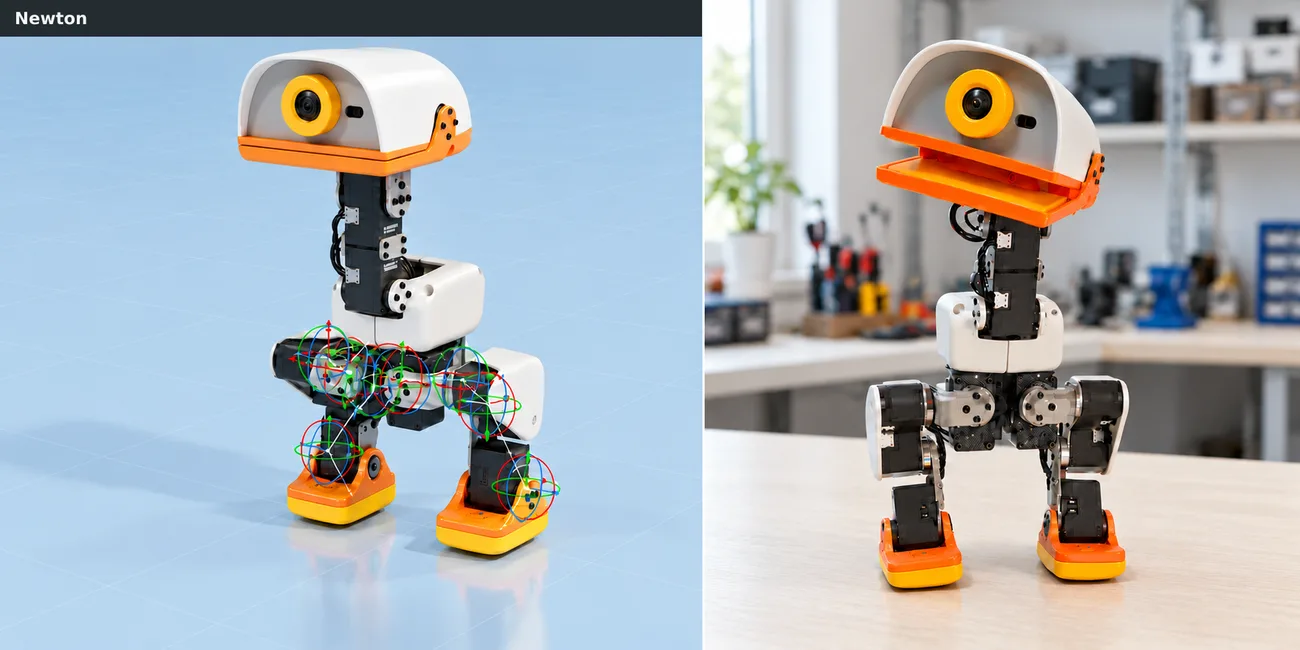
NVIDIA töhfəçiləri 21 oktyabr 2026-cı ildə Hugging Face bloqunda yayımladıqları icma bələdçisində Pollen Robotics və Hugging Face-in Microduck robotu üçün Isaac Lab 3.0 və Newton ilə simulyasiyadan real avadanlığa qədər uzanan təlim prosesini izah ediblər. Bələdçidə yeriş siyasətinin GPU-da simulyasiya edilməsi, qiymətləndirilməsi və ONNX faylı kimi fiziki robota köçürülməsi addım-addım nəzərdən keçirilir.
Microduck üçün hansı təlim mühitləri təklif olunur?
Isaac Lab-da Microduck-a aid robot modeli, səhnə, müşahidə və hərəkət təsvirləri, mükafat parametrləri və randomizasiya seçimləri hazır şəkildə mövcuddur. Hamar səthdə yeriş tapşırığı ilə yanaşı, pilləkənləri, maili səthləri və nahamar səthləri əhatə edən nahamar ərazi seçimi də var. Bələdçiyə görə, siyasət 61 müşahidə dəyərindən istifadə edir və 14 oynaq mövqeyi çıxışı verir.
Simulyasiyada istifadə edilən interfeys ixrac olunmuş və robota yüklənmiş siyasətlə uyğun olmalıdır. Xüsusilə müşahidələrin sırası, normallaşdırma və hərəkət miqyaslandırması təlim zamanı istifadə edilən parametrlərlə eyni saxlanmalıdır. Bu şərtlər siyasətin təlim zamanı öyrəndiyi giriş və çıxış quruluşunun avadanlıq mərhələsində də qorunmasına kömək edir.
Newton və randomizasiya simulyasiyaya necə təsir edir?
Bələdçidə Newton-ın MJWarp həlledicisi və Newton əsaslı Better Actuator Models (BAM) istifadə olunur. Bu yanaşma servo davranışını simulyasiyada modelləşdirməyi hədəfləyir. Oynaqlardakı mexaniki boşluq da dişli boşluğu parametri ilə təlim ssenarisinə daxil edilir.
Siyasəti müxtəlif fiziki şəraitə hazırlamaq üçün təlim zamanı kütlə və ağırlıq mərkəzi, səth sürtünməsi, oynaq ətaləti, enkoder ofsetləri, batareya gərginliyi və əmr gecikməsi dəyişdirilir. Ərazi şəraiti də müxtəlifləşdirilir və robotlara itələmə təsirləri tətbiq olunur. Bu dəyişənlər simulyasiya mühitində rast gəlinə biləcək fərqli vəziyyətlərin sayını artırır; real avadanlıqda nəticə əldə etmək üçün isə mənbə, müşahidə və hərəkət parametrlərinin düzgün köçürülməsinə diqqət yetirilir.
GPU təlimi və ONNX ilə robota köçürmə
Isaac Lab simulyasiya mühitlərini GPU-da paralel işlədə bilir. Bələdçidə nahamar ərazi və dişli boşluğu aktiv olduqda saniyədə 1,25 milyon addıma qədər təlim performansı göstərilir. Nümunə əmrlərdə 4.096 simulyasiya mühitindən istifadə olunur; təlimin 16 GPU-ya paylana bilməsi də izah edilir. Bunlar bələdçidəki konfiqurasiyaya aid göstəricilərdir və başqa avadanlıqlarda eyni nəticənin əldə ediləcəyinə zəmanət vermir.
Siyasət qiymətləndirilərkən Isaac Lab-ın RSL-RL oynatma axını TorchScript və ONNX fayllarını avtomatik ixrac edir. Real Microduck-a köçürmə üçün ONNX faylından istifadə olunur. Bələdçidə həmçinin faylın robota kopyalanması və yüklənməsi, eləcə də ayaqüstə durma, yavaş yerimə, dönmə və dayanma kimi yoxlamaların aparılması izah edilir.
ONNX siyasətləri Microduck Arena-ya göndərilərək ortaq tapşırıqlarda müqayisə edilə bilər. Arena 61 müşahidə və 14 hərəkət dəyərinə malik, ölçüsü ən çox 64 MiB olan modelləri qəbul edir. Təlim konfiqurasiyasını və modeli Hugging Face Hub-da paylaşmaq seçimi də bələdçidə yer alır.
Memarlıq və vizuallaşdırma iş axınlarına təsiri
Bu bələdçinin mövzusu memarlıq modelləşdirməsi deyil, robot təlimi və simulyasiyada hazırlanmış siyasətin real robota köçürülməsidir. Buna görə də o, birbaşa memarlıq dizaynı və ya vizuallaşdırma funksiyası təqdim etməkdənsə, robototexnika və fiziki süni intellekt sahəsində çalışan komandalar üçün tətbiq oluna bilən təlim axınını nəzərdən keçirir. Mənbədə gələcəkdə kamera dərinliyi ilə qavrayış tapşırıqları və müxtəlif manipulyasiya nümunələri üzərində işlənə biləcəyi də qeyd olunur.
İş axınını qiymətləndirəcək komandalar əvvəlcə avadanlıq tələblərini yoxlamalıdır: təlim üçün Linux iş stansiyası, dəstəklənən NVIDIA GPU və sürücü tələb olunur. Bələdçidə Isaac Lab açıq mənbəli çərçivə kimi təqdim edilir, lakin ətraflı lisenziya şərtləri və ümumi xərc göstərilmir. Buna görə texniki uyğunluğu və lisenziya şərtlərini ayrıca araşdırmaq vacibdir.
Mənbələr
1 mənbəMənbə mətnləri yenidən dərc edilmir; qısa sitatlar işarələnir, qalanı bizim xülasə və şərhimizdir.
Bələdçinin praktik dəyəri robot yerişi üçün simulyasiya, təlim, ixrac və fiziki avadanlıqda sınaq mərhələlərini vahid axında birləşdirməsidir. Türkiyədə robototexnika və ya fiziki süni intellekt sahəsində çalışan komandalar ilk növbədə Linux iş stansiyalarının dəstəklənən NVIDIA GPU və sürücü tələblərinə cavab verib-vermədiyini yoxlamalıdır.
Memarlıq və archviz komandaları üçün bu, birbaşa istehsal aləti deyil; robot davranışlarını simulyasiyada öyrətməklə maraqlananlar üçün daha aktualdır. Mənbədə lisenziyanın təfərrüatları və ümumi xərc göstərilmədiyindən, komandaların lisenziya şərtlərini və avadanlıq uyğunluğunu dəqiqləşdirmədən büdcə və ya istehsal planı hazırlamaması məqsədəuyğundur.
Tez-tez verilən suallar
Isaac Lab ilə Microduck siyasəti robota hansı formatda köçürülür?
Bələdçidə Isaac Lab-ın RSL-RL oynatma axınının TorchScript və ONNX faylları yaratdığı bildirilir. Fiziki Microduck-a köçürmə üçün ONNX faylından istifadə olunur.
Microduck yeriş siyasəti neçə müşahidə və hərəkət dəyərindən istifadə edir?
Siyasət 61 müşahidə dəyəri qəbul edir və 14 oynaq mövqeyi çıxışı yaradır. Təlim və avadanlıq mərhələlərində bu interfeys uyğun saxlanmalıdır.
Microduck Arena hansı modelləri qəbul edir?
Arena 61 müşahidə və 14 hərəkət dəyərinə malik, ölçüsü ən çox 64 MiB olan ONNX modellərini qəbul edir.